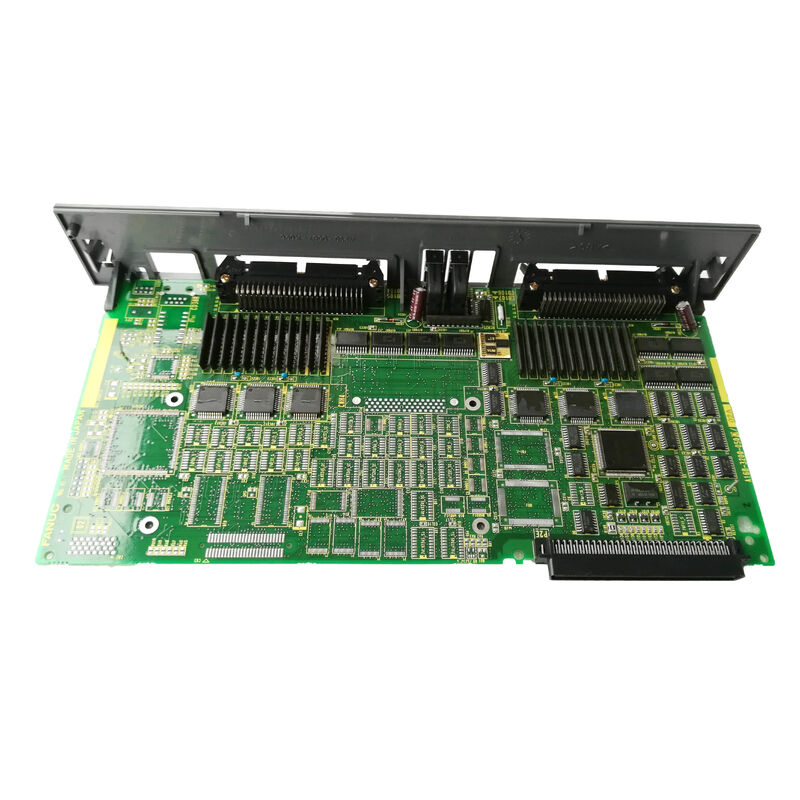
A16B-3200-0071 | FANUC Robot CPU Snelle rekenkundige PCB - Toegewijde wiskundige co-processor / Kinematica / Trajectplanning / Robotcontroller
Rekenkundige CPU: een speciale wiskundeprocessor
De A16B-3200-0071 is geen CPU-bord voor algemeen gebruik. Het is een gespecialiseerde rekenkundige co-processor – een bord dat volledig is gewijd aan de meest rekenintensieve berekeningen op het gebied van robotbesturing.
De beweging van industriële robots vereist continue, realtime wiskundige berekeningen:
Voorwaartse en inverse kinematica:Bij elke servo-updatecyclus moet de controller de kinematische vergelijkingen oplossen die de gewrichtshoeken in verband brengen met de eindeffectorpositie van de robot in de 3D-ruimte. Voor een robot met zes assen betekent dit het oplossen van een reeks van zes gekoppelde niet-lineaire vergelijkingen - rekenkundig duur, zelfs op moderne hardware, en kritisch tijdgevoelig vanwege de servo-updatesnelheid.
Trajectinterpolatie:Voor een soepele beweging van punt naar punt moeten de continue positie-, snelheids- en versnellingswaarden voor alle zes gewrichten tegelijkertijd worden berekend, vanaf het geprogrammeerde pad tot en met elke interpolatiestap.
Coördinatietransformaties:Converteren tussen wereldcoördinaten (Cartesiaanse X/Y/Z), gereedschapscoördinaten en gewrichtscoördinaten (en omgekeerd) bij elke updatecyclus. Translaties en rotaties in de 3D-ruimte vereisen intensieve matrixwiskunde.
Berekeningen ter voorkoming van botsingen:Meer geavanceerde robottoepassingen berekenen in realtime controles van de vrijgave tegen gedefinieerde 3D-uitsluitingszones.
De A16B-3200-0071 biedt speciale siliciumbronnen voor deze wiskundige werklast, waardoor het hoofd-CPU-bord wordt bevrijd van rekenbelasting, zodat het de communicatie, programmalogica en systeemcoördinatie kan beheren zonder dat de rekenkundige last zijn reactie vertraagt.
Belangrijke productinformatie
| Parameter |
Waarde |
| Type |
Snelle rekenkundige CPU-PCB |
| Sollicitatie |
FANUC-robotcontroller |
| Gewicht |
0,69 kg (1,51 lbs) |
| Categorie |
Robotcontrole |
| Serie |
A16B-3200 |
Waarom een apart rekenbord?
Een voor de hand liggende vraag: waarom zou je de rekenkundige verwerking scheiden op een speciaal bord, in plaats van alles te integreren in een krachtigere hoofd-CPU?
Historische context:De A16B-3200-0071 is ontworpen in een tijdperk waarin speciale drijvende-komma- en DSP-coprocessors een aanzienlijk hogere rekenkundige doorvoer leverden dan CPU's voor algemeen gebruik - vooral voor de trigonometrische en matrixbewerkingen die centraal staan in de robotica. Het gebruik van een speciaal rekenbord was het technische optimale van zijn tijd.
Betrouwbaarheid en onderhoudsgemak:Het scheiden van de rekenkundige functie op een speciaal bord betekent dat een rekenkundige processorfout wordt opgelost door één specifiek bord te vervangen - zonder dat dit gevolgen heeft voor het hoofd-CPU-bord of de rest van de controllerelektronica.
Parallelle berekening:Het rekenbord en de hoofd-CPU kunnen parallel werken: het rekenbord berekent het volgende trajectsegment, terwijl de hoofd-CPU I/O-polling, het laden van programma's en operatorcommunicatie afhandelt.
Toepassingsscenario's
Rekenkundige fout robotcontroller:Een FANUC-robotcontroller ontwikkelt fouten bij de uitvoering van trajecten: bewegingspadafwijkingen, kinematische berekeningsfouten of robotspecifieke alarmen die naar de verwerkingslaag wijzen. Het rekenbord A16B-3200-0071 wordt geïdentificeerd als de fout. Vervanging herstelt de correcte kinematische en trajectberekening.
Modernisering van controllers:Een oudere FANUC-robotcontroller wordt na opslag weer in gebruik genomen. De A16B-3200-0071 wordt vervangen als onderdeel van een systematische elektronische renovatie om ervoor te zorgen dat alle kritieke verwerkingskaarten zich in een goede staat bevinden.
Veelgestelde vragen
Vraag 1: Welk type robotcontroller gebruikt A16B-3200-0071?
De A16B-3200-007x-reeks wordt geassocieerd met FANUC-robotcontrollers - waarschijnlijk de LR Mate en aanverwante compacte robotcontrollerfamilies, gebaseerd op de aangrenzende A16B-3200-0070 (LR Mate 100 hoofd-CPU). Bevestig het toepasselijke robotcontrollermodel uit de controllerdocumentatie.
Vraag 2: Wat is het verschil tussen A16B-3200-0071 (rekenkundig) en A16B-3200-0070 (hoofd-CPU)?
A16B-3200-0070 is het hoofd-CPU-bord en verzorgt de programma-uitvoering, communicatie, I/O-beheer en algemene systeemcoördinatie. A16B-3200-0071 is de rekenkundige co-processor, bedoeld voor kinematische en trajectberekeningen. Beide borden werken samen in dezelfde controller; geen van beide biedt volledige robotcontrole.
Vraag 3: Vereist het vervangen van A16B-3200-0071 wijzigingen in het robotprogramma?
Nee. Robotprogramma's en systeemparameters bevinden zich in SRAM- of FROM-modules - gescheiden van de rekenkundige PCB. Het vervangen van A16B-3200-0071 heeft geen invloed op opgeslagen programma- of parametergegevens. Nadat de vervanging is aangebracht, wordt de controller opnieuw geïnitialiseerd en hervat het rekenbord zijn berekeningsrol met behulp van de bestaande systeemconfiguratie.
V4: Welke alarmen geven aan dat A16B-3200-0071 mogelijk is mislukt?
Alarmen die verband houden met fouten bij het berekenen van robotbewegingen – alarmen voor trajectafwijkingen, kinematische foutcodes, fouten bij het berekenen van posities of servo-alarmen die niet te wijten zijn aan externe oorzaken (motor, encoder, aandrijving) – kunnen wijzen op een defect in de rekenkundige kaart. Alarmen die specifiek zijn voor de rekenkundige verwerkingslaag worden gedocumenteerd in de toepasselijke FANUC-onderhoudshandleiding voor de robotcontroller.

 Uw bericht moet tussen de 20-3.000 tekens bevatten!